东莞市佑亿精密自动化设备有限公司

三次元机械手如何提高多工序冲压生产稳定性?
发布时间:2026-09-15 10:48:06 浏览:1次 责任编辑:东莞佑亿设备
在汽车零部件、新能源、家电和五金冲压生产中,一个零件往往需要经过落料、冲孔、拉伸、成形、整形等多个工序。传统人工上下料方式下,每道工序都需要人工取件和放件,不仅劳动强度较高,而且工件在不同工位之间的搬运节奏、放置位置和方向容易出现变化。
对于多工序连续冲压生产线来说,真正影响生产稳定性的并不只是冲床本身,还包括工件转移是否连续、定位是否一致、各工位之间是否匹配以及机械手与模具之间是否存在干涉。
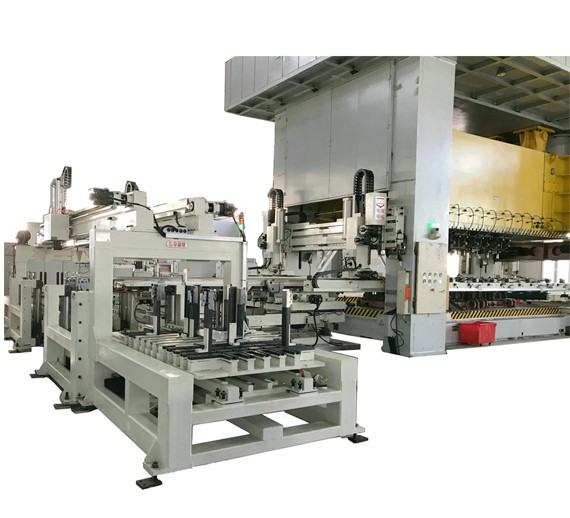
三次元机械手通过多方向运动完成工件在不同冲压工位之间的自动抓取、搬运和放置,可以将原本依赖人工控制的转移过程固定下来,从而减少人为因素对生产节拍和工件定位的影响。
一、为什么多工序冲压更容易出现生产波动?
单工序冲压的上下料相对简单,工件通常只需要完成一次取料和放料。
而多工序冲压需要连续完成多个工位之间的转移。例如一件板材可能依次经过:
上料 → 冲孔 → 拉伸 → 成形 → 整形 → 下料
只要其中一个工位出现取件失败、放料偏移或者等待时间过长,就可能影响后续工序。
实际生产中比较常见的问题主要有以下几类。
1. 人工取放节奏不一致
人工操作容易受到熟练程度、疲劳程度和工作节奏影响。
特别是在连续冲压生产中,如果前一道工序完成后没有及时取件,冲床就需要等待;如果操作过快,又可能造成工件放置不到位。
这种节拍波动在单次操作中可能并不明显,但在长时间连续生产过程中会逐渐放大。
2. 工件放置位置存在偏差
多工序冲压对工件进入模具的位置要求较高。
如果工件每次放入下一工位的位置存在明显变化,可能导致:
冲孔位置偏移;
拉伸位置不一致;
成形尺寸发生变化;
工件与模具定位结构发生干涉;
后续工序无法正常进行。
因此,多工序生产不仅需要“把工件送过去”,还需要保证每次转移后的姿态和位置具有较好的重复性。
3. 不同工位之间存在节拍匹配问题
多台冲床或者多工位模具连续工作时,各工序之间需要保持相对稳定的运行节奏。
如果某一个工位的取放时间明显长于其他工位,就容易形成等待。
因此,三次元机械手的设计不能只看机械手本身的速度,还需要结合:
冲床速度、模具结构、工件重量、工位间距、取放高度以及夹具动作时间
进行整体匹配。
二、三次元机械手通过固定运动轨迹减少人工操作波动
三次元机械手与普通上下料机械手的主要区别之一,是可以根据生产线布局完成多个方向的运动。
在多工序冲压生产中,机械手通常需要完成:
取件 → 上升 → 横向移动 → 下降 → 放件 → 返回
不同设备的具体运动结构和动作方式有所区别,但核心目的都是将工件按照预先设定的运动轨迹进行重复转移。
一旦机械手完成调试并确定运行参数,后续生产过程中不需要操作人员重复判断取件位置和放件位置。
这样可以减少人工操作带来的节拍变化,使不同批次之间的生产动作更加一致。
对于需要长时间连续运行的冲压生产线,这种稳定的动作重复性比单纯提高某一个动作的最高速度更加重要。
三、机械手如何保证工件在不同工位之间保持稳定姿态?
对于多工序冲压件来说,工件从一个模具转移到另一个模具时,姿态变化可能直接影响下一道工序。
例如一个经过拉伸的零件,其形状已经不再是简单的平板。如果抓取位置不合理,工件在搬运过程中可能发生倾斜、摆动甚至变形。
因此,三次元机械手通常需要根据工件结构设计对应的夹具。
夹具设计需要重点考虑:
工件重量;
工件尺寸;
工件重心;
材料厚度;
工件刚性;
抓取位置;
模具定位方式;
机械手运动速度;
工件表面质量要求。
对于面积较大的冲压件,如果只采用单点抓取,运动过程中容易产生摆动。此时通常需要通过多个抓取点提高工件转移过程中的稳定性。
对于薄板件,则需要避免夹持力过大造成变形。
因此,机械手稳定运行与夹具设计实际上是一个整体问题。
四、机械手与模具的配合直接影响生产稳定性
多工序冲压生产中,一个容易被忽视的问题就是机械手与模具之间的空间干涉。
机械手需要进入模具区域取出工件,再将工件移动到下一工位。
如果机械手的进入方向、抬升高度或者横向移动距离设计不合理,就可能出现:夹具与模具发生碰撞;
工件无法顺利脱模;
机械手进入模具空间不足;
放件时夹具无法到达指定位置;
工件与模具定位部件发生干涉。
因此,在机械手正式制造之前,需要根据冲床、模具和生产线布局确定机械手的运动范围。
尤其是多工序冲压生产线,不能只单独考虑某一个模具,而需要将所有工位放在一起进行分析。
五、合理的机械手运动轨迹可以减少无效动作
三次元机械手的运行稳定性不仅与机械结构有关,也与运动轨迹设计有关。
假设机械手每次取件后都需要进行较大的上升、下降和横向移动,那么单次转移时间就会增加。
当生产节拍较高时,大量无效运动会直接占用设备运行时间。
因此,在设计机械手运动轨迹时,一般需要尽可能减少不必要的动作。
例如:
取件位置 → 最短安全退出路径 → 合理抬升高度 → 横向转移 → 放件位置
同时需要保证机械手运动过程中不会与模具、冲床、工件或其他设备发生干涉。
需要注意的是,减少运动距离并不意味着简单追求“走最短路线”。
在实际生产中,机械手轨迹需要在运行速度、运动距离、模具安全空间和工件稳定性之间进行平衡。
六、三次元机械手如何减少多工序之间的等待?
多工序生产线的一个典型问题是“前后工序互相等”。
例如:
前一道冲压完成后,如果工件没有及时转移,冲床就需要等待。
而下一道工序如果没有及时获得工件,也无法继续生产。
机械手可以按照统一的程序控制各个动作,使取件、搬运和放件按照设定的节拍执行。
在生产线设计阶段,可以根据冲床运行周期确定机械手的动作时间,并通过调整:
取件位置;
放件位置;
横移距离;
升降高度;
夹具动作时间;
机械手运行速度;
使机械手动作与冲床节拍匹配。
这比单纯提高机械手的最大速度更加实际。
七、机械手运行参数需要与冲床节拍匹配
三次元机械手并不是速度越快越好。
如果机械手速度过高,而工件重量较大或者夹具刚性不足,在加减速过程中可能出现工件摆动。
如果速度过低,又可能成为整条生产线的节拍瓶颈。
因此,在实际项目中需要根据冲床的生产节拍确定机械手的动作参数。
例如:
项目 | 需要考虑的因素 |
冲床速度 | 冲压周期、SPM |
工件重量 | 工件+夹具总重量 |
工位距离 | 相邻模具之间的中心距离 |
升降行程 | 模具高度及安全空间 |
横移距离 | 工位间距及机械手结构 |
夹具动作 | 夹紧、松开、检测时间 |
工件姿态 | 平板件、拉伸件、异形件 |
模具空间 | 取件、放件及退出空间 |
这些参数需要在方案设计阶段综合计算,而不是设备安装完成后再单独调整机械手速度。
八、夹具检测可以进一步提高连续生产的可靠性
在连续自动化生产中,机械手完成动作并不代表工件一定已经被正确抓取。
例如,夹具没有夹到工件、工件发生偏移或者工件没有完全释放,都可能影响下一道工序。
因此,对于自动化程度较高的生产线,可以根据设备方案增加相应的检测和保护功能。
例如通过传感器判断:
是否成功抓取工件;
工件是否到达指定位置;
夹具是否处于正确状态;
工件是否已经释放。
当检测到异常时,可以根据控制系统逻辑停止或调整后续动作,避免错误状态持续进入下一工位。
对于多工序连续生产来说,这种状态检测的意义在于避免“小故障变成整条生产线故障”。
九、三次元机械手的稳定性还取决于机械结构
除了控制系统和夹具,机械手本身的机械刚性同样重要。
在高速往复运动过程中,机械手横梁、连接机构和夹具都会受到惯性力影响。
如果机械结构刚性不足,长时间运行后可能出现:
运动位置变化;
工件摆动;
抓取位置偏差;
机械结构振动;
紧固件松动。
因此,多工序冲压机械手需要根据工件重量、运动速度和行程确定机械结构。
特别是大型冲压件或较重工件,不能简单按照小型工件机械手的结构进行放大,而需要重新考虑负载、惯性和结构刚性。
十、三次元机械手为什么适合多工序冲压自动化?
从实际生产需求来看,三次元机械手的价值并不是简单替代人工,而是将多工序冲压过程中重复性的工件转移动作标准化。
它主要解决的是以下几个问题:
人工取放不稳定 → 自动取放
工件位置变化 → 固定转移轨迹
工序之间等待 → 节拍匹配
人工操作存在安全风险 → 自动化完成模具之间的工件转移
连续生产难以保持一致 → 程序化控制动作
对于汽车零部件、新能源、家电和五金等多工序冲压生产,尤其是需要连续运行的生产线,机械手、冲床、模具和送料系统需要作为一个整体进行设计。
十一、三次元机械手并不能单独解决所有生产问题
需要注意的是,生产稳定性并不是安装机械手之后就一定能够实现。
如果冲床精度不足、模具状态不稳定、材料本身存在较大波动,或者夹具设计与工件结构不匹配,即使使用自动化机械手,也可能出现生产异常。
因此,一套稳定的多工序冲压自动化生产线通常需要同时关注:
冲床 → 模具 → 机械手 → 夹具 → 控制系统 → 材料
其中任何一个环节出现明显问题,都可能影响最终生产效果。
机械手的作用,是将工件转移这一环节从人工操作变成可重复、可控制的自动化动作。
十二、如何判断三次元机械手方案是否适合现有冲压生产线?
企业在进行自动化改造或者新建多工序冲压生产线时,可以先确认以下参数:
冲床吨位及型号;
冲床数量;
模具数量及工位间距;
产品尺寸和重量;
材料厚度;
每分钟冲压次数;
工件取放方向;
模具内部可利用空间;
现有设备之间的安装空间;
产品表面是否存在划伤、压痕等要求。
这些参数确定后,再选择机械手结构、运动范围、夹具形式和控制方案。
如果是已有生产线进行自动化改造,还需要重点测量冲床之间的实际距离、模具高度以及机械手安装位置,避免设备进场后出现空间不足或者运动干涉。
结语
多工序冲压生产的稳定性,核心并不是单纯提高设备运行速度,而是让冲床、模具、机械手和工件转移过程保持稳定匹配。
三次元机械手通过程序化控制取件、搬运和放件动作,可以减少人工操作造成的节拍波动,并通过固定运动轨迹、合理夹具设计和工位匹配,提高工件在不同冲压工序之间转移的一致性。
对于需要连续、多工序生产的冲压企业,在选择三次元机械手时,应结合冲床参数、模具结构、工件重量、工位距离和生产节拍进行整体设计,而不是只比较机械手的速度和价格。
对于汽车零部件、新能源、家电及五金等连续冲压生产,可以根据实际产品和冲床布局配置相应的三次元冲床机械手及自动化方案。