东莞市佑亿精密自动化设备有限公司

多工位机械手选型需要考虑哪些因素?
发布时间:2026-09-22 11:12:26 浏览:2次 责任编辑:东莞佑亿设备
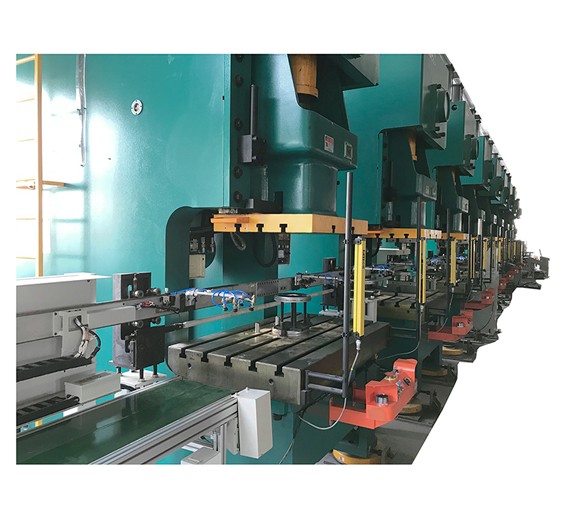
在汽车零部件、家电、五金、新能源等冲压生产中,多工序产品通常需要经过多次冲压、拉伸、成形或整形。随着生产节拍提高,人工在不同工位之间搬运工件越来越难以保持稳定,因此多工位机械手被用于完成工件在各冲压工位之间的自动转移。
但多工位机械手并不是简单按照“速度越快越好”进行选择。
实际项目中,机械手的运动行程、负载、工位间距、冲床节拍、模具结构、工件尺寸和夹具形式都会影响最终运行效果。尤其是在已有冲床生产线进行自动化改造时,如果前期没有确认这些参数,设备安装后很容易出现机械手行程不足、夹具干涉模具或者节拍无法匹配等问题。
因此,多工位机械手选型应该从整条冲压生产线出发,而不是只看机械手本身的参数。
一、首先确定冲压生产线属于哪种工艺形式
选择多工位机械手之前,首先需要确定产品采用的是哪一种冲压生产方式。
常见的生产形式包括:
多台冲床组成的级进式生产线;
多台冲床之间的联线生产;
多工位模具连续冲压;
单台冲床配合多工序模具;
已有冲床生产线自动化改造。
不同生产方式对机械手结构的要求并不一样。
例如,多台冲床联线生产时,需要重点考虑冲床之间的距离、模具高度以及工件在不同冲床之间的转移距离。
如果是单台冲床的多工位模具,则需要重点确认模具内部工位间距、工件取放方向以及机械手进入模具后的运动空间。
因此,不能在不知道生产线结构的情况下直接确定机械手型号。
二、根据工件重量确定机械手负载
工件重量是多工位机械手选型时最基本的参数之一。
这里不能只计算冲压件本身的重量,还需要考虑机械手实际搬运的总负载。
通常需要综合考虑:
工件重量 + 夹具重量 + 其他随动部件重量
例如,一个冲压件重量为2 kg,如果配套夹具及相关抓取机构重量为1 kg,那么机械手实际需要承担的搬运负载并不是2 kg,而是至少需要按照3 kg级别进行考虑。
同时还要考虑机械手在加速、减速和高速往复运动过程中产生的惯性影响。
对于较重的汽车结构件、大尺寸钣金件等,不能只按照静态重量选择机械手,而需要结合运动速度、加速度和运动行程综合确定机械结构。
一些工业转移设备的技术规格也会将“工件+夹具”作为最大搬运重量进行标注。说明机械手选型时,负载和运动范围需要一起考虑。
三、工件尺寸决定夹具和机械手运动范围
工件尺寸不仅影响夹具大小,也会直接影响机械手的运动空间。
需要提前确认:
工件长度;
工件宽度;
工件高度;
最大外形尺寸;
工件重心位置;
工件取放时的姿态。
对于大型冲压件,如果工件长度较大,机械手即使能够承载工件,也不代表能够稳定完成高速搬运。
因为工件尺寸越大,夹具与工件之间形成的力矩通常也越明显。高速移动和急停过程中,如果抓取点设置不合理,工件可能出现摆动。
因此,对于大尺寸工件,机械手选型不能只看额定负载,还要结合工件长度、抓取位置和重心进行分析。
四、冲床节拍决定机械手需要达到什么速度
很多企业在采购机械手时首先询问“每分钟可以运行多少次”,但这个参数不能脱离冲床节拍单独判断。
冲床的生产速度通常使用SPM(Strokes Per Minute,每分钟冲次)表示。AIDA对SPM的定义也是冲床每分钟完成的冲压次数。
例如:
冲床 → 完成一个冲压循环 → 机械手取件 → 转移 → 放件 → 下一次冲压
机械手必须在允许的时间窗口内完成工件转移。
如果冲床每分钟运行30次,那么机械手并不是简单地达到30次动作就可以,还需要考虑:
取件时间;
夹具夹紧时间;
抬升时间;
横向移动时间;
下降时间;
放件时间;
夹具释放时间;
返回时间;
冲床和机械手之间的同步控制。
因此,机械手选型应该以整条生产线的实际节拍为依据。
五、不要只看机械手最高速度,还要看实际转移距离
机械手宣传参数中的最高速度并不能直接等同于生产线实际节拍。
例如,两套机械手都标称具有较高运行速度,但一套设备的工位间距只有500 mm,另一套设备需要移动1500 mm,那么两者完成一次完整转移所需要的时间可能完全不同。
因此,在选型时建议提前测量:
第一工位中心 → 第二工位中心 → 第三工位中心……
得到实际转移距离。
对于多台冲床组成的生产线,还需要确认每台冲床之间的中心距。
所以,机械手的速度、行程和工位距离应该放在一起计算,而不是只比较一个“最大速度”。
六、模具尺寸和高度是机械手选型的关键参数
这是实际项目中非常容易被忽略的一项。
机械手需要进入模具区域完成取件和放件,因此必须确认模具的:
长度;
宽度;
高度;
开模高度;
工件取出位置;
模具内部障碍物;
定位销位置;
安全退出空间。
如果机械手的运动轨迹与模具发生干涉,即使负载、速度等参数都符合要求,也无法正常生产。
因此,在设计多工位机械手方案时,通常需要将冲床、模具、工件和机械手运动轨迹一起进行分析。
对于新建生产线,可以在设备设计阶段确定这些参数;对于旧设备改造,则建议在现场测量完成后再确定机械手结构。
七、工件取放方向决定机械手运动轴数
不同产品需要的运动方式并不相同。
有些工件只需要进行前后方向移动,而有些工件需要完成:
上下运动 + 横向运动 + 前后运动
甚至还需要在转移过程中改变工件姿态。
因此,需要根据工件实际取放过程确定机械手的运动轴和结构。
如果工件从模具中取出后需要先抬升,再横向移动到下一工位,然后下降放入模具,那么机械手至少需要具备相应的升降和水平转移能力。
如果工件姿态还需要改变,则需要进一步增加相应的旋转或姿态调整机构。
因此,不能简单认为“工位越多,就一定需要更多轴”。
真正需要确定的是:
工件从A位置到B位置,到底需要完成哪些动作。
八、夹具形式要根据工件结构确定
机械手本体确定之后,还需要确定夹具。
夹具直接与工件接触,其设计会影响抓取稳定性、工件表面质量以及放件精度。
常见的抓取方式包括:
机械夹持;
真空吸取;
磁性抓取;
专用组合夹具。
·
例如:
工件类型 | 常见抓取方式 | 选型重点 |
平板冲压件 | 真空、机械夹持 | 工件尺寸、表面要求 |
带孔工件 | 机械夹持、定位结构 | 孔位及定位精度 |
深拉伸件 | 专用机械夹具 | 工件形状、取件方向 |
薄板件 | 真空、柔性夹持 | 防止变形 |
大尺寸工件 | 多点夹持 | 重心、刚性、负载 |
表面要求高的工件 | 柔性接触、专用吸盘 | 防划伤、防压痕 |
异形件 | 定制夹具 | 重心和抓取位置 |
尤其是汽车覆盖件、铝材和表面要求较高的冲压件,夹具与工件的接触方式需要重点确认。
九、工位数量不是越多越好
多工位机械手选型还需要确定到底需要连接多少个工位。
工位数量通常取决于产品的实际工艺。
例如一个产品需要依次完成:
冲孔 → 拉伸 → 成形 → 整形
那么需要重点分析四道工序之间的转移关系。
如果某一道工序不适合自动转移,或者两道工序之间需要人工检测,也不能单纯为了增加自动化程度而强行增加机械手工位。
工位越多,机械手需要协调的动作也越多,对:
运动轨迹;
控制系统;
夹具数量;
模具布局;
维护;
调试;
都会提出更高要求。
因此,工位数量应该根据产品工艺确定,而不是根据机械手本身确定。
十、已有冲床改造时,要重点确认安装空间
新建生产线和旧冲床改造,在机械手选型上有一个很大的区别:
新线可以围绕机械手设计,旧线必须适应现有设备。
对于旧冲床自动化改造,需要提前确认:
冲床之间是否有足够距离;
机械手安装位置是否存在障碍物;
模具能否正常安装和更换;
操作人员是否仍有维护空间;
电控柜和气路是否方便布置;
机械手运动范围是否受到厂房结构限制。
旧生产线改造不能只看机械手参数,还必须考虑现场设备兼容性。
十一、机械手与冲床的控制同步不能忽略
多工位生产中,机械手不是独立运行的。
它需要与冲床的运行状态保持同步。
例如:
冲床完成冲压;
滑块到达允许取件的位置;
机械手进入取件位置;
夹具抓取工件;
机械手退出模具;
工件转移到下一工位;
机械手完成放件;
冲床进入下一循环。
如果冲床与机械手之间的动作信号没有正确匹配,就可能出现提前取件、延迟放件或者机械手与冲床动作冲突。
因此,在设备选型阶段,需要确认机械手控制系统与现有冲床的接口和同步方式。
十二、高速生产时还要考虑机械手运动稳定性
高速运行并不只是让电机转得更快。
机械手在高速加速和减速过程中,会产生明显的惯性作用。
如果工件重量较大、夹具悬臂较长或者结构刚性不足,就可能出现:
工件摆动;
夹具振动;
放件位置变化;
机械结构冲击;
长时间运行后精度变化。
因此,高速机械手需要同时考虑机械结构刚性、驱动系统、加减速曲线以及夹具重量。
评价一套机械手是否适合高速冲压,不能只看最高运行速度,还需要看它在实际负载下能否保持稳定运行。
十三、选型时建议把这些参数一次确认清楚
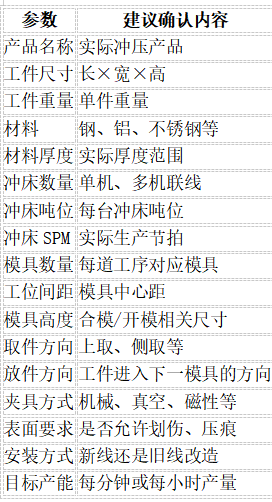
在正式向机械手厂家提出技术需求之前,可以先整理一份基础参数表。
这份数据越完整,厂家越容易判断机械手的结构、行程、负载和控制方案。
十四、多工位机械手选型不能只比较价格
不同厂家提供的机械手,即使外观和基本功能相似,实际方案也可能存在较大差异。
企业在采购时不建议只比较设备报价,而应该重点比较:
负载是否满足 → 行程是否满足 → 节拍是否匹配 → 夹具是否合适 → 模具是否存在干涉 → 控制系统是否兼容 → 后期维护是否方便
例如,一套设备价格较低,但需要重新调整现有模具或者无法达到目标节拍,那么最终改造成本可能反而增加。
因此,多工位机械手更适合按照“整线方案”进行比较,而不是单独比较机械手本体价格。
结语
多工位机械手选型实际上是一个整线匹配问题。
工件重量决定负载,工件尺寸和结构影响夹具设计,冲床SPM决定生产节拍,模具尺寸决定机械手运动空间,工位距离决定转移行程,而现场安装条件则决定机械手最终能否顺利落地。
因此,在确定多工位机械手之前,建议至少先整理好工件参数、冲床参数、模具参数、工位间距、生产节拍和现场空间。
对于汽车零部件、新能源、家电及五金冲压生产线,还需要结合具体产品工艺确定机械手结构和夹具方案。只有机械手与冲床、模具及工件之间真正匹配,自动化生产线才能在实际生产中保持稳定运行。