东莞市佑亿精密自动化设备有限公司

三次元机械手重复定位不稳定,机械结构与控制参数如何检查?
发布时间:2026-11-03 17:16:04 浏览:0次 责任编辑:东莞佑亿设备
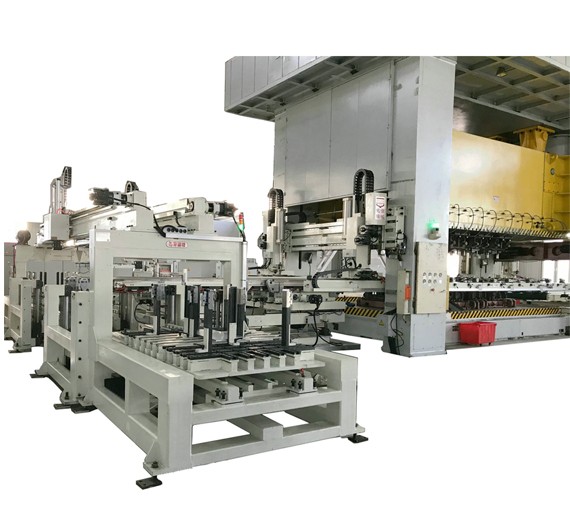
在冲压自动化生产过程中,三次元机械手需要按照预设程序完成工件抓取、提升、横向移动和放置等动作。如果设备每次运行时的取料位置或放料位置存在偏差,就可能出现工件放置不准确、夹具与模具发生干涉、工件定位不稳等问题。
对于连续运行的冲压生产线来说,重复定位不稳定不仅会影响工件转移质量,还可能造成设备停机,影响整线生产节拍。
那么,三次元机械手出现重复定位偏差,应该从哪里开始排查?除了控制参数,机械结构、夹具和外部联动信号也需要重点检查。
一、先判断重复定位偏差出现在哪个动作环节
三次元机械手通常需要通过不同方向的运动完成工件转移。出现定位不稳定时,不建议直接修改伺服参数,而应先判断偏差发生在哪个动作环节。
常见的异常表现主要有以下几种:
异常表现 | 可能涉及的检查方向 |
每次取料位置都有偏差 | 机械手原点、取料位置参数、机械结构 |
横移到目标位置时出现偏差 | 横移传动机构、伺服定位参数 |
升降过程中位置不一致 | 升降机构、制动装置、负载变化 |
空载运行正常,带料后出现偏差 | 夹具、负载、机械刚性及伺服响应 |
连续运行一段时间后偏差增大 | 机械松动、温升、传动部件及控制状态 |
更换模具或产品后定位异常 | 程序位置、夹具位置及工件定位基准 |
排查时可以先进行空载和带料对比,观察偏差是否固定出现在某个运动方向,再进一步检查对应部件。
如果每次偏差方向和大小基本一致,需要重点检查原点、位置参数和机械安装基准;如果偏差大小不固定,则还需要关注传动间隙、机械松动、负载变化和信号稳定性。
二、检查机械结构,排除传动和安装方面的问题
机械结构是影响三次元机械手重复定位稳定性的重要因素。即使控制程序设置正确,如果运动机构存在松动、磨损或间隙变化,也可能导致机械手无法稳定到达设定位置。
1. 检查导轨与滑块运行状态
三次元机械手在横向移动和升降过程中,通常需要通过导轨、滑块等部件保证运动方向和运行稳定性。
如果导轨安装不平行、滑块出现异常磨损,或者连接部位存在松动,就可能导致机械手运动过程中出现晃动、阻力变化或位置偏差。
检查时可以重点关注:
导轨固定螺栓是否松动;
滑块运行是否顺畅,有无卡顿;
导轨表面是否存在异常磨损;
运动过程中是否出现明显振动或异响;
导轨及滑块的润滑状态是否正常。
如果发现某个运动方向存在明显阻力变化,应先排除机械安装和导向部件问题,再进行控制参数调整。
2. 检查传动机构是否存在间隙
机械手的不同运动轴可能采用同步带、齿轮齿条、丝杆或其他传动结构。具体检查方式需要根据设备实际设计确定。
长期运行后,如果传动部件出现磨损、张紧状态变化或连接松动,就可能造成运动方向切换时的位置偏差。
例如,机械手横移到目标位置后,如果反向移动时出现明显的位置差异,就需要检查传动机构是否存在反向间隙。
重点检查内容包括:
同步带是否松弛、磨损或跑偏;
齿轮与齿条啮合是否正常;
丝杆及螺母副是否存在异常间隙;
联轴器、连接轴和固定座是否松动;
传动部件在正反方向运行时是否存在明显差异。
对于已经出现磨损或间隙超出设备允许范围的部件,应根据厂家要求进行调整或更换,不建议单纯通过修改位置参数掩盖机械问题。
3. 检查伺服电机与机械传动连接
伺服电机负责驱动机械手各运动轴完成定位动作。如果电机与传动机构之间的连接出现松动,或者联轴器发生磨损,就可能导致电机已经完成定位,但机械手实际位置仍存在偏差。
检查时需要确认电机安装座、联轴器及传动连接部位是否牢固,同时观察设备运行时是否存在异常振动。
如果机械手采用带减速机构的驱动方式,还应检查减速机构的运行状态及连接情况。
需要注意,机械手实际位置与电机反馈位置不一致时,应进一步判断是传动连接问题、机械间隙问题,还是编码器反馈或驱动系统异常。
4. 检查升降机构的制动与支撑状态
对于三次元机械手的升降轴,重复定位不稳定还可能与负载变化和制动状态有关。
如果升降机构存在异常下滑、制动释放不彻底或支撑结构松动等情况,就可能导致机械手在不同运行周期中无法保持一致的位置。
检查时应关注制动器、升降传动机构及相关固定部件的状态。
涉及升降轴时,必须按照设备安全规范进行检查,确保机械手得到可靠支撑,不能在未采取防坠落措施的情况下进入悬挂负载下方作业。
三、检查伺服系统与控制参数
如果机械结构没有发现明显异常,就需要进一步检查伺服驱动系统和控制程序。
三次元机械手通常需要通过伺服系统控制不同运动轴的位置和速度。参数设置不合理、原点发生变化或反馈信号异常,都可能影响定位稳定性。
1. 检查机械手原点与回零状态
机械手原点是设备建立运动坐标的基础。如果原点位置发生变化,或者回零过程不稳定,就可能导致后续取放料位置出现整体偏移。
排查时需要确认:
各运动轴的原点位置是否正常;
回零过程是否存在重复偏差;
原点传感器安装位置是否松动;
原点信号是否稳定;
回零完成后,控制系统显示的位置是否符合设备设定。
如果每次重新启动设备后,机械手的位置都出现不同程度的变化,应重点检查原点检测和回零逻辑,而不是直接修改各工位的取放料坐标。
2. 检查伺服定位与位置反馈
伺服系统通常通过编码器反馈电机运行状态,并根据设定位置控制运动轴完成定位。
如果出现位置反馈异常、编码器连接不稳定或驱动器报警,就可能影响机械手的定位表现。
检查时可以通过控制系统查看:
目标位置与实际反馈位置是否一致;
伺服驱动器是否存在报警记录;
电机编码器连接是否正常;
位置偏差是否在设备允许范围内;
不同运行周期的定位结果是否存在明显差异。
如果目标位置一致,但反馈位置反复变化,需要进一步检查伺服驱动、编码器及机械传动状态。
3. 检查速度、加速度与减速参数
机械手运行速度并不是越快越好。
如果加速度设置过高,机械手在启动和停止过程中可能产生较大的惯性冲击,尤其是在负载较大、工件重心偏移或机械刚性不足的情况下,容易出现振动和定位波动。
减速过程设置不合理,也可能导致机械手到达目标位置时产生过冲或稳定时间不足。
因此,建议根据实际负载和机械结构检查:
各运动轴的运行速度;
启动加速度和减速参数;
定位完成后的稳定时间;
伺服增益及相关响应参数;
不同负载条件下的运行表现。
需要注意,伺服增益等参数涉及驱动系统的专业调整。如果没有明确的故障依据,不建议随意修改。调整后应进行空载、带料及连续运行验证,避免出现新的振动或定位问题。
4. 检查程序中的取放料位置参数
如果机械手在某个工位出现偏差,而其他工位运行正常,就需要检查对应程序中的位置设定。
例如,更换模具或产品后,如果没有正确更新取料位置、放料位置及运动路径参数,机械手就可能按照原有坐标执行动作,造成工件定位异常。
检查时应确认:
当前运行的程序是否与产品型号对应;
各工位取料和放料坐标是否正确;
产品换型后是否更新相关位置参数;
不同动作之间的坐标转换是否正确;
程序修改后是否完成试运行验证。
对于多品种冲压生产线,建议建立清晰的产品程序管理方式,减少因调用错误程序或参数设置不一致造成的定位问题。
四、检查夹具与工件,避免抓取误差影响定位
有些情况下,机械手的运动位置实际上是准确的,但由于夹具或工件本身存在问题,最终仍会表现为放料位置不稳定。
因此,不能只检查机械手本体,还需要确认夹具和工件是否能够保持稳定的相对位置。
1. 检查夹具安装是否牢固
夹具直接连接机械手与工件。如果夹具安装座、连接螺栓或定位结构出现松动,就可能导致工件在搬运过程中发生偏移。
尤其是在机械手连续运行时,频繁的启动、停止和方向变化可能放大夹具连接部位的松动问题。
检查时需要确认夹具固定位置、连接螺栓及定位结构是否正常,并观察夹具在运动过程中是否出现晃动。
2. 检查吸盘或夹爪的抓取状态
不同工件需要采用不同的抓取方式。
如果使用真空吸盘,需要检查吸盘是否老化、破损,真空管路是否漏气,以及实际吸附位置是否合适。
如果采用机械夹爪,则需要检查夹持行程、夹持力度和接触位置是否稳定。
当工件抓取不牢、搬运过程中发生轻微滑动时,即使机械手运动坐标没有变化,最终放料位置也可能出现偏差。
3. 检查工件自身的一致性
工件尺寸、形状和重心发生变化,也可能影响抓取和放置的稳定性。
例如,部分薄板冲压件刚性较弱,如果夹持位置不合理,搬运过程中可能发生轻微变形;对于不规则工件,如果抓取点与重心不匹配,也可能出现倾斜。
因此,当机械手加工不同规格产品时,应检查工件尺寸、材料状态、抓取位置和夹具适配情况,不能将所有定位异常都归结为机械手控制问题。
五、检查冲床联动信号与设备运行环境
三次元机械手通常需要与冲床控制系统进行联动。如果冲床和机械手之间的信号传递不稳定,也可能导致动作时机发生变化,进而影响工件取放位置。
1. 检查冲床与机械手的联动信号
在自动冲压生产过程中,机械手需要根据冲床的运行状态执行相应动作。
例如,冲床到达设定位置后,向机械手发送允许取放料的信号;机械手完成搬运并退出模具区域后,再向冲床反馈动作完成信号。
如果相关信号存在延迟、丢失或逻辑异常,就可能造成机械手动作时机不一致。
排查时应检查:
冲床运行许可信号是否正常;
机械手取放料完成信号是否稳定;
各工位之间的动作顺序是否正确;
安全门、光栅及其他安全互锁信号是否正常;
控制系统是否存在异常报警或信号记录。
涉及冲床安全联锁的检查和调整,应由具备相应资质的技术人员按照设备安全要求进行,不能为了提高节拍而绕过安全保护。
2. 检查气源与辅助执行机构
如果机械手夹具采用气动夹持方式,气源压力波动或气动元件动作不稳定,也可能造成工件抓取状态不一致。
例如,气缸动作不到位、气管漏气或电磁阀响应异常,都可能影响夹具的夹持和释放过程。
因此,需要检查供气压力、气管连接、气缸运行状态和电磁阀动作情况,确保夹具每次都能按照设定要求完成动作。
3. 检查设备运行环境
设备安装基础、周边振动和环境温度等因素,也可能影响机械手的长期运行状态。
如果机械手安装基础不牢固,或者周边冲床运行时产生较大振动,就可能影响设备结构稳定性。
此外,长期运行后,部分传动部件和伺服电机温度发生变化,也可能使设备的运行状态出现差异。
如果定位偏差只在设备运行一段时间后出现,可以记录设备运行时间、负载情况和温升变化,帮助判断是否与机械状态或驱动系统有关。
六、三次元机械手重复定位不稳定,建议按照什么顺序排查?
实际维修过程中,不建议同时修改多个机械和控制参数。这样不仅难以判断故障原因,还可能使原有问题更加复杂。
比较合理的排查顺序是先确认偏差表现,再逐步检查机械结构、夹具、控制系统和外部联动。
排查顺序 | 检查内容 | 重点确认事项 |
第一步 | 定位偏差表现 | 哪个运动轴、哪个工位出现异常 |
第二步 | 机械结构 | 导轨、滑块、传动机构及连接部位 |
第三步 | 夹具与工件 | 夹具松动、抓取稳定性、工件姿态 |
第四步 | 原点与位置参数 | 回零状态、取放料坐标、程序调用 |
第五步 | 伺服系统 | 位置反馈、驱动报警、速度及加减速参数 |
第六步 | 联动与辅助系统 | 冲床信号、气源压力、安全互锁 |
第七步 | 运行验证 | 空载、带料及连续运行测试 |
排查过程中,建议记录每次运行的目标位置、实际位置、偏差方向和设备运行状态。如果条件允许,还可以对比设备刚启动时与连续运行一段时间后的定位表现。
通过记录和对比,通常更容易缩小故障范围,避免盲目调整参数。
七、如何减少三次元机械手重复定位异常?
除了出现故障后及时排查,日常维护和规范操作同样重要。
1. 定期检查机械连接部位
按照设备维护要求检查导轨、滑块、传动机构、联轴器及安装螺栓,及时处理松动和异常磨损。
2. 保持导向和传动部件的正常润滑
根据设备使用说明定期检查润滑状态,避免因润滑不足造成运行阻力增加和部件磨损。
3. 规范产品换型和参数调整
更换工件、模具或夹具后,应确认程序、取放料位置及相关参数是否匹配,避免直接调用不适用的生产程序。
4. 定期检查夹具状态
检查吸盘、夹爪、连接座及定位部件,确保工件抓取稳定,减少搬运过程中的位置变化。
5. 做好设备运行数据记录
对于重复定位异常、伺服报警及设备停机情况,建议保留故障记录,方便后续分析机械状态和控制系统变化。
八、佑亿精密三次元机械手应用与技术支持
三次元机械手的重复定位稳定性,与机械结构、伺服控制、夹具配置及冲床联动等多个环节有关。出现定位异常时,需要结合设备实际结构和生产工况逐项检查,而不是简单通过修改程序坐标解决。
佑亿精密专注于冲压自动化设备及配套解决方案,可根据客户的冲床配置、模具结构、工件特征和生产节拍需求,提供相应的机械手应用方案及技术支持。
如果您的冲压生产线出现机械手取放料位置偏差、运行振动或多工位动作不稳定等问题,可以提供设备型号、故障现象、报警信息及现场运行视频,以便进一步分析问题原因,制定相应的检查和调整方案。