东莞市佑亿精密自动化设备有限公司

连杆式机械手是什么?其工作原理与结构特点有哪些?
发布时间:2026-11-17 16:21:46 浏览:1次 责任编辑:东莞佑亿设备
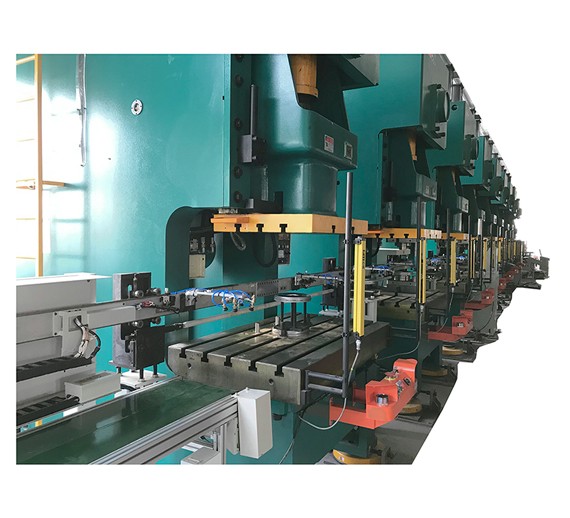
随着冲压行业自动化水平不断提高,越来越多的制造企业开始采用机械手替代人工完成工件搬运、取放料和工位转移。在多工位连续冲压生产中,如何保证各工位之间的动作协调、工件转移稳定以及生产节拍一致,成为自动化设备配置时需要考虑的问题。
连杆式机械手是冲压自动化生产中常见的一种机械手形式。它通过连杆机构将动力传递至多个运动部件,使机械手按照预设的运动轨迹完成工件抓取、搬运和放置。与部分采用独立驱动轴的机械手相比,连杆式机械手能够通过机械传动实现多个动作之间的协调配合,适用于具有固定工艺流程的冲压生产场景。
那么,连杆式机械手究竟是如何工作的?它由哪些部分组成?在实际冲压生产中又有哪些结构特点?
一、什么是连杆式机械手?
连杆式机械手是一种利用连杆机构传递动力、控制运动轨迹的自动化搬运设备,主要应用于冲床上下料以及多工位冲压生产线。
其基本工作方式是通过电机或其他动力源驱动传动机构,再由连杆、摆臂、滑块等机械部件将动力传递至执行机构,使机械手按照设定的运动规律完成工件的抓取、提升、平移和放置。
在冲压生产过程中,连杆式机械手通常安装在冲床或多工位模具之间,通过配置夹爪、吸盘或专用夹具,实现不同冲压工位之间的工件自动转移。
例如,在一条多工位冲压生产线上,板料经过第一道工序加工后,机械手将半成品从当前工位取出,再移动至下一工位完成定位和放置。通过重复这一动作,可以实现多个冲压工序之间的自动衔接。
与人工搬运相比,连杆式机械手能够按照预设程序重复执行搬运动作,减少人工参与,提高生产过程的连续性和一致性。
二、连杆式机械手的工作原理是什么?
连杆式机械手的核心在于连杆机构的运动传递。它并不是简单地让机械手臂进行单一方向的移动,而是通过多个机械部件之间的连接关系,将动力转化为特定的复合运动。
其基本工作过程可以分为以下几个步骤:
1. 动力输入
设备启动后,驱动电机按照控制系统的指令运行,并通过减速机构、传动轴或其他传动部件将动力传递至连杆机构。
动力输入的稳定性会影响机械手的运行速度、动作协调性以及整体运动表现。
2. 连杆机构传递运动
当动力传递至连杆机构后,各连接部件按照预设的运动关系进行转动或摆动。
通过连杆长度、连接位置以及机构结构的设计,可以形成机械手所需要的运动轨迹,使其完成不同方向的动作。
3. 机械手抓取工件
当机械手移动至取料位置时,控制系统控制夹具执行抓取动作。
根据工件材质、形状、重量和表面要求,可以采用机械夹爪、真空吸盘或其他专用夹持结构。
4. 工件搬运与工位转移
抓取工件后,连杆机构带动机械手按照设定轨迹移动,将工件从当前冲压工位转移至下一个工位。
在这个过程中,机械手需要与冲床滑块运动、模具开合以及其他自动化机构保持协调,避免出现动作干涉。
5. 放料与复位
机械手到达目标位置后,夹具释放工件,将其准确放置在模具定位区域。
完成放料后,机械手按照既定运动轨迹返回取料位置,等待下一次搬运动作。
通过上述过程,连杆式机械手可以连续完成多个工位之间的工件转移,减少人工上下料操作。
三、连杆式机械手主要由哪些结构组成?
连杆式机械手的运行依赖多个机械部件和控制系统之间的配合。不同设备的具体结构可能有所区别,但通常包括以下几个核心部分。
1. 驱动系统
驱动系统为机械手提供运行所需的动力,通常由驱动电机及相关传动部件组成。
驱动系统的配置需要结合机械手的负载、运行速度和生产节拍进行确定。驱动能力不足可能影响机械手的运行稳定性,而不合理的动力配置也会增加设备运行负担。
2. 连杆传动机构
连杆传动机构是设备的核心机械结构,通常由主连杆、辅助连杆、连接轴及相关支撑部件组成。
各连杆通过铰接方式连接,在动力输入后按照既定的几何关系运动,将动力传递至机械手执行机构。
连杆长度、铰接位置和运动范围会影响机械手的运行轨迹。因此,在设备设计阶段,需要根据冲床布局、模具间距和工件转移要求进行合理设计。
3. 机械手臂与执行机构
机械手臂负责承载和带动末端执行机构运动,是完成工件搬运的直接执行部件。
末端执行机构通常包括夹爪、吸盘或专用夹具,需要根据工件的尺寸、形状、重量及表面要求进行配置。
例如,对于表面要求较高的金属板件,可以根据实际工件特点采用适合的吸附或夹持方式,减少搬运过程中出现划伤、变形或掉料的风险。
4. 机架与支撑结构
机架为整套机械手提供安装基础,需要承受设备运行过程中产生的载荷和振动。
机架的刚性、安装精度以及与冲床之间的连接稳定性,都会影响机械手的运行表现。
在高速冲压生产环境中,合理的结构设计有助于减少运行振动,保持各运动部件之间的配合关系。
5. 控制系统
控制系统负责协调机械手与冲床及周边设备之间的动作。
通过控制程序,可以设定机械手的运行顺序、动作时序、取放料位置以及安全联锁条件。
在自动化冲压生产线中,机械手需要与冲床的滑块位置、模具开合状态等信号进行协调,确保只有在满足安全条件时才执行相应动作。
四、连杆式机械手有哪些结构特点?
连杆式机械手的特点主要体现在机械传动方式、运动协调性以及生产线适配能力等方面。
1. 通过机械结构实现动作协调
连杆机构能够将多个运动部件连接起来,使不同动作按照既定的机械关系进行配合。
对于工艺流程固定、工位间距明确的多工位冲压生产线,这种结构有利于实现重复性的工件搬运动作。
2. 运动轨迹具有较强的结构可控性
连杆机构的运动轨迹与连杆长度、铰接点位置和驱动方式密切相关。
通过合理设计机械结构,可以使机械手按照冲压生产所需的轨迹完成取料、提升、平移和放料动作。
不过,连杆机构的运动轨迹通常受到机械结构约束。如果生产工艺频繁变化,可能需要调整机械结构或重新进行运动参数配置。
3. 适合固定工艺流程的连续搬运
在汽车零部件、家电钣金件和五金冲压等生产场景中,部分产品具有相对固定的冲压工艺和工位布局。
连杆式机械手可以按照预设动作重复完成工件转移,减少人工干预,适合对生产节拍和搬运动作一致性有要求的应用。
4. 需要重视机械结构的刚性与维护
连杆式机械手在长期运行过程中,各连接部位、轴承和传动部件会受到持续的机械载荷。
如果连接部位出现磨损、间隙增大或润滑不足,可能导致运动精度下降、运行振动增加等问题。
因此,日常使用中需要定期检查连接轴、铰接位置、紧固件及润滑状态,确保机械传动机构保持良好的运行状态。
五、连杆式机械手适用于哪些冲压生产场景?
连杆式机械手主要用于需要重复搬运和工位转移的自动化冲压生产场景,具体配置需要根据工件特点、冲床布局和生产工艺确定。
汽车零部件冲压: 汽车结构件、支架、加强板等金属零部件通常需要经过多道冲压工序。连杆式机械手可以配合多工位冲压设备完成工件转移,减少人工搬运。
家电钣金冲压: 空调、冰箱及其他家电产品中的金属结构件,在批量冲压生产过程中需要保持稳定的上下料节拍。采用连杆式机械手能够实现工位之间的自动搬运。
五金冲压加工: 对于具有固定加工流程的五金冲压件,连杆式机械手可以配合冲床及专用模具,实现重复性的取料、转移和放料动作。
多工位连续冲压: 当工件需要依次经过多个模具工位完成加工时,连杆式机械手可以按照既定运动顺序进行工件转移,帮助各道工序实现自动衔接。
六、选择连杆式机械手时需要关注哪些因素?
连杆式机械手并不是所有冲压生产线都可以直接配置。在设备选型过程中,需要结合实际生产条件进行综合评估。
冲床参数: 需要了解冲床吨位、工作台尺寸、滑块行程、运行速度及设备布局,判断机械手是否具备合理的安装和运行空间。
工件规格: 工件的尺寸、重量、形状以及材料表面特性,会影响机械手夹具类型和负载配置。
模具与工位布局: 多工位之间的距离、模具高度及取放料位置,需要与机械手的运动范围和轨迹相匹配。
生产节拍: 机械手的搬运周期需要与冲床运行节拍协调,避免因动作时间过长影响整条生产线的效率。
安全联动: 需要确认机械手与冲床控制系统之间的信号配合、安全联锁及异常停机逻辑,降低设备运行过程中的安全风险。
只有充分了解冲压设备、模具和工件的实际情况,才能确定合适的机械手结构与自动化配置方案。
结语
连杆式机械手是一种通过连杆机构传递动力、实现工件自动搬运的冲压自动化设备。其核心优势在于利用机械结构实现重复性动作和运动协调,适用于工艺流程相对固定的冲压生产场景。
对于需要实现多工位连续冲压的制造企业而言,选择连杆式机械手时,不能只关注设备运行速度,还需要综合考虑冲床参数、模具布局、工件规格、运动轨迹及生产节拍。
佑亿精密专注于冲床周边自动化设备及冲压自动化解决方案,可根据客户的冲压工艺、设备布局和工件要求,提供相应的自动化配置建议。如果您正在规划冲压生产线自动化升级,欢迎联系 佑亿精密,了解适合实际生产需求的机械手解决方案。